AATC 昊宬代理 Soundskrit|Directional MEMS
什麼是 DOA?
DOA 是 Direction of Arrival 的縮寫,也就是判斷聲音從哪個方向到達麥克風。在智慧攝影機、會議系統、機器人或語音互動裝置中,系統除了需要「聽到聲音」,有時還需要知道說話者位於哪個方向。
取得聲源方向後,系統便能進一步進行攝影機追蹤、Beamforming 或其他聲學處理。
Soundskrit 的 WXYZ 架構是什麼?
聲音在三維空間中的傳播方向,可以分解成 X、Y、Z 三個互相垂直的方向分量。
Soundskrit 的 WXYZ 架構利用三組方向性麥克風,分別量測:
X:左右方向的聲音分量
Y:前後方向的聲音分量
Z:上下方向的聲音分量
藉由同時比較 X、Y、Z 三個方向的聲音資訊,系統就能估算聲音在三維空間中傳來的方向,也就是進行 DOA 聲源方向估測。
為什麼還需要一顆 W 麥克風?
除了 X、Y、Z 三組方向性訊號之外,Soundskrit 的架構中還加入一個 W 全指向性(Omnidirectional)麥克風。
X、Y、Z 方向性麥克風本身主要提供 Dipole 的方向資訊,而 W 則提供全方向的聲音成分。透過 W 與 X、Y、Z 不同比例的組合,可以進一步形成不同的收音指向,例如心型指向性(Cardioid),並依照 DOA 所偵測到的聲音方向調整 Beamformer。
因此,WXYZ 不只是用來「找方向」,也能讓系統在找到聲源後,進一步把主要收音方向轉向目標聲源。
從聲源定位到 Beam Steering
當系統取得 X、Y、Z 三個方向的聲音分量後,就能判斷目前主要聲源位於哪一個方向。
例如當使用者在裝置右前方說話時,系統可以根據不同方向性麥克風收到的訊號差異,估算聲音的到達方向,再將 Beamformer 指向該位置。
這樣的架構可以形成:聲音偵測 → DOA 方向判斷 → Beam Steering → 目標方向收音
對於需要追蹤說話者或鎖定特定聲源的產品而言,DOA 就成為整個智慧收音系統的重要前端資訊。
一定需要 WXYZ 四顆麥克風嗎?
不一定。
如果產品只需要判斷水平面上的聲音方向,而不需要判斷聲音來自上方或下方,就可以省略 Z 軸,只使用W + X + Y即可取得水平面的方向資訊。
如果應用需要完整的三維聲源定位,例如機器人、360° 聲音追蹤或其他 Physical AI 應用,則加入 Z 軸後,就能進一步取得垂直方向的聲音資訊。
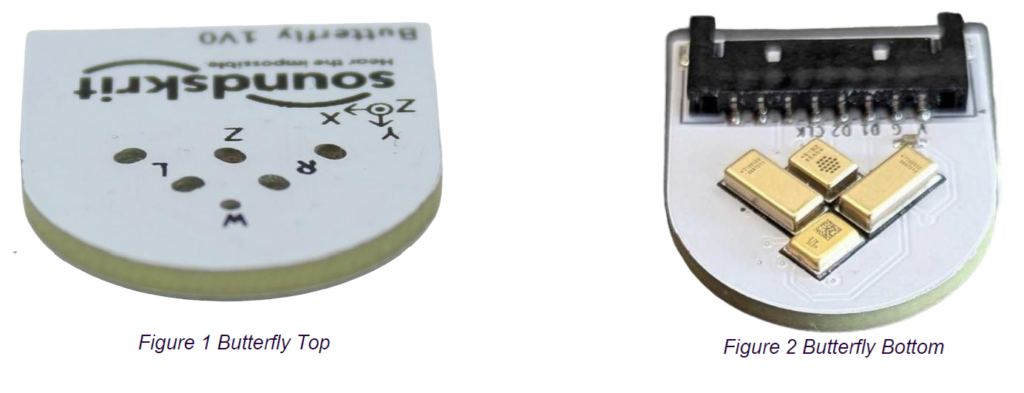
Butterfly Demo Kit
Soundskrit 的 Butterfly Demo Kit 採用 WXYZ 麥克風配置,可讓開發者實際體驗 Soundskrit 的 Sound Localization 與 Beam Steering 技術。
透過這套架構,可以直接觀察不同方向的聲音如何被 X、Y、Z 麥克風量測,並進一步利用演算法判斷聲源方向及控制收音波束。
簡單來說
Soundskrit 的 DOA 技術核心並不是單純「把很多麥克風放在一起」,而是利用具有方向性的 MEMS 麥克風取得 X、Y、Z 三維方向資訊,再搭配 W 全指向訊號進行聲場分析與 Beamforming。
透過這種 WXYZ 架構,系統可以做到:知道聲音從哪裡來、追蹤聲源方向,並把收音重點指向目標聲源。
這讓 Directional MEMS 不只是單純的收音元件,也能成為智慧攝影機、會議系統、機器人與 AI 裝置進行聲音感知的重要基礎。
想了解更Soundskrit麥克風相關產品及應用資訊,歡迎參考 AATC 昊宬的Soundskrit麥克風相關產品:SKR0710、SKR0610、SKR0410